
Da redação
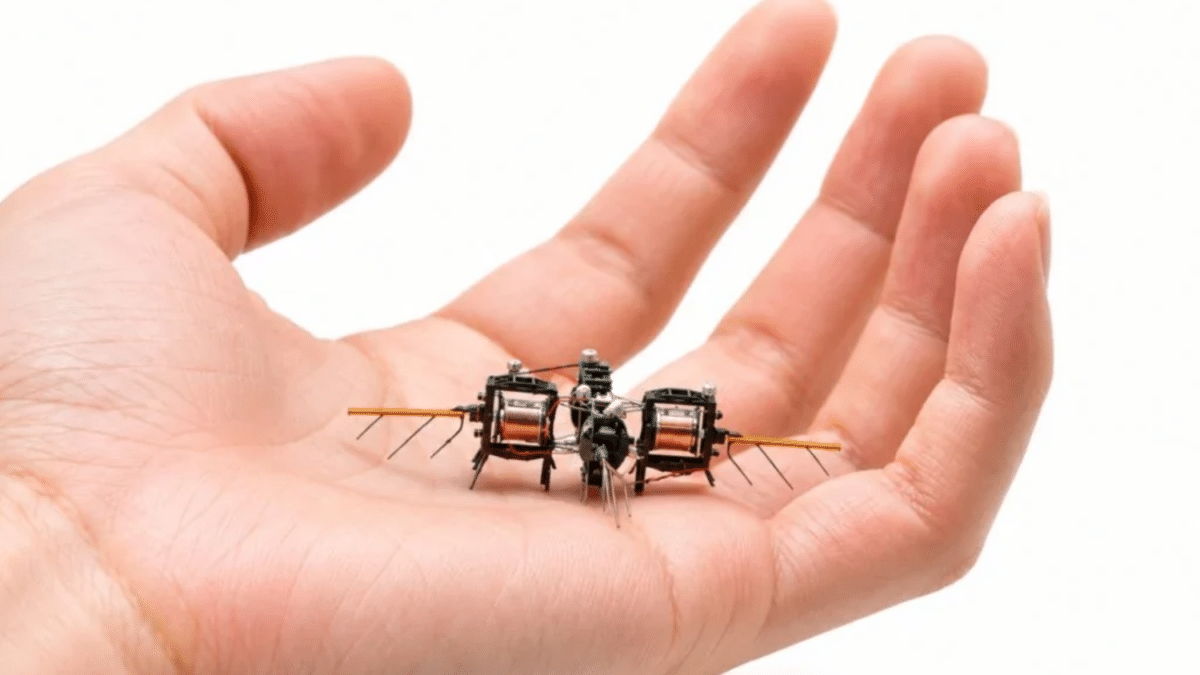
Pesquisadores do Instituto de Tecnologia de Massachusetts (MIT) desenvolveram um microrrobô voador que controla a própria trajetória com sensores e processamento embarcados, sem depender de câmeras externas. O estudo foi publicado nesta quarta-feira (18) na revista Science Robotics.
Diferentemente dos drones convencionais, o aparelho usa quatro asas que batem rapidamente, acionadas por músculos artificiais flexíveis. Os pesquisadores ampliaram em 50% o tamanho dos atuadores, componentes que movimentam as asas. A mudança elevou em 46% a força de sustentação e permitiu transportar um conjunto eletrônico de 244 miligramas.
Sensores inerciais, de fluxo óptico e de distância enviam dados sobre movimento e posição a um microcontrolador. Nos testes, o robô permaneceu suspenso em diferentes alturas e seguiu trajetórias com desvios de poucos centímetros. O pesquisador Yi-Hsuan Hsiao disse que a precisão foi comparável à de sistemas externos de câmeras.
Em teste, o microrrobô seguiu destinos definidos por joystick e pousou sobre um girassol. Ainda não reconhece flores por conta própria nem tem autonomia energética, pois permanece ligado a uma fonte externa por cabo. Os pesquisadores apontam possíveis usos em inspeção e monitoramento agrícola, sem substituir as abelhas.